Das Problem
Lawinenprognosen stützen sich auf Schneedeckendaten von wenigen Messpunkten. Die Hänge, an denen Lawinen anreissen, gehören selten dazu.
Automatische Stationen stehen an flachen, gut erreichbaren Standorten. Beobachter*innen gehen dorthin, wo es sicher ist. Steile, windbeeinflusste Anrissgebiete sind genau dort, wo beides an Grenzen stösst.
Wind und Gelände verlagern Schnee auf kurzer Distanz. Die Schneehöhe an einem Hang kann deshalb stark von der nächsten Station abweichen. Ein einzelner Messpunkt bildet dieses Muster nicht ab.
Lawinenwarner*innen schliessen die Lücke mit Modellen, Interpolation und Erfahrung. Was fehlt, ist eine direkte, flächige Messung der Schneedecke im relevanten Gelände.
Ziele
-
Ziel 1 · Fliegen
Eine Drohne für alpine Winterbedingungen
Über 20 Minuten Flugzeit bei −20 °C und 50 km/h Wind und bis 3000 m ü. M.
-
Ziel 2 · Messen
Schneehöhe auf ±5 cm, über ganze Hänge
Vorgeplante, wiederholbare Flugrouten, damit derselbe Hang über eine ganze Saison vermessen werden kann.
-
Ziel 3 · Validieren
Daten, die dem Abgleich mit Referenzmessungen standhalten
Jede Befliegung wird an ausgewählten Referenzstandorten mit manuellen Messungen und einem schneefreien Geländemodell abgeglichen.
-
Ziel 4 · Bereitstellen
Daten, die Modelle direkt nutzen können
Georeferenziert, qualitätsgeprüft und dokumentiert, in Formaten, mit denen Prognose- und Forschungsmodelle bereits arbeiten.
-
Ziel 5 · Hineinschauen
Schichtaufbau der Schneedecke über ganze Anrissgebiete
Über die Stabilität entscheidet das Innere der Schneedecke: ihre Schichten und Schwachschichten. Heute wird dieser Aufbau in manuellen Schneeprofilen gemessen, eine Grube nach der anderen. Unser langfristiges Ziel ist, ihn mit Bodenradar aus der Luft zu messen, wiederholt über die ganze Saison.
Warum wir das angehen
Das Problem liegt zwischen Flugzeugbau, Sensorik, Datenverarbeitung und Regulierung. Unser Team deckt alle vier Bereiche ab.
Die Messgenauigkeit hängt davon ab, wie stabil die Drohne fliegt, welchen Sensor sie trägt und wie die Daten verarbeitet werden. Wir arbeiten an allen drei Teilen im selben Team – eine Änderung an einem Teil wird sofort an den anderen geprüft.
-
Von Hardware bis Daten
Maschinenbau, Physik, Data Engineering, Recht und Wirtschaft. Jeder Teil der Kette hat eine verantwortliche Person.
-
Gebaut an der ETH
Wir entwickeln im ETH Student Project House, mit Zugang zu Werkstätten, Prototyping-Infrastruktur und Coaching.
-
Nutzer*innen zuerst
Bevor wir Sensor und Datenformat festlegen, klären wir mit Lawinendiensten, Skigebieten, Wasserkraftbetreibern und Forschenden, was sie tatsächlich brauchen.
Unser Ansatz
- Schneehöhe
Winteroberfläche minus Sommergelände
Die Drohne vermisst im Winter die Schneeoberfläche. Die Differenz zu einem schneefreien Geländemodell desselben Hangs, aufgenommen im Sommer, ergibt die Schneehöhe für jeden Punkt.
Schneeoberfläche, Winterflug Gelände, schneefrei (Sommer) Δh = Schneehöhe - Fluggerät
Senkrecht starten, als Flugzeug fliegen
Eine Starrflügeldrohne mit Senkrechtstart (VTOL), vom Team selbst entworfen und gebaut. Schwenkbare Rotoren lassen sie im steilen Gelände senkrecht starten und landen und danach effizient wie ein Flugzeug fliegen. Weil wir die Drohne selbst bauen, ist sie modular aufgebaut: Nutzlast, Antrieb und Elektronik lassen sich einzeln anpassen oder austauschen. So können wir den Sensor wechseln, vom Laser über LiDAR bis zum Bodenradar, und einzelne Teile verbessern, ohne die ganze Drohne neu zu bauen.
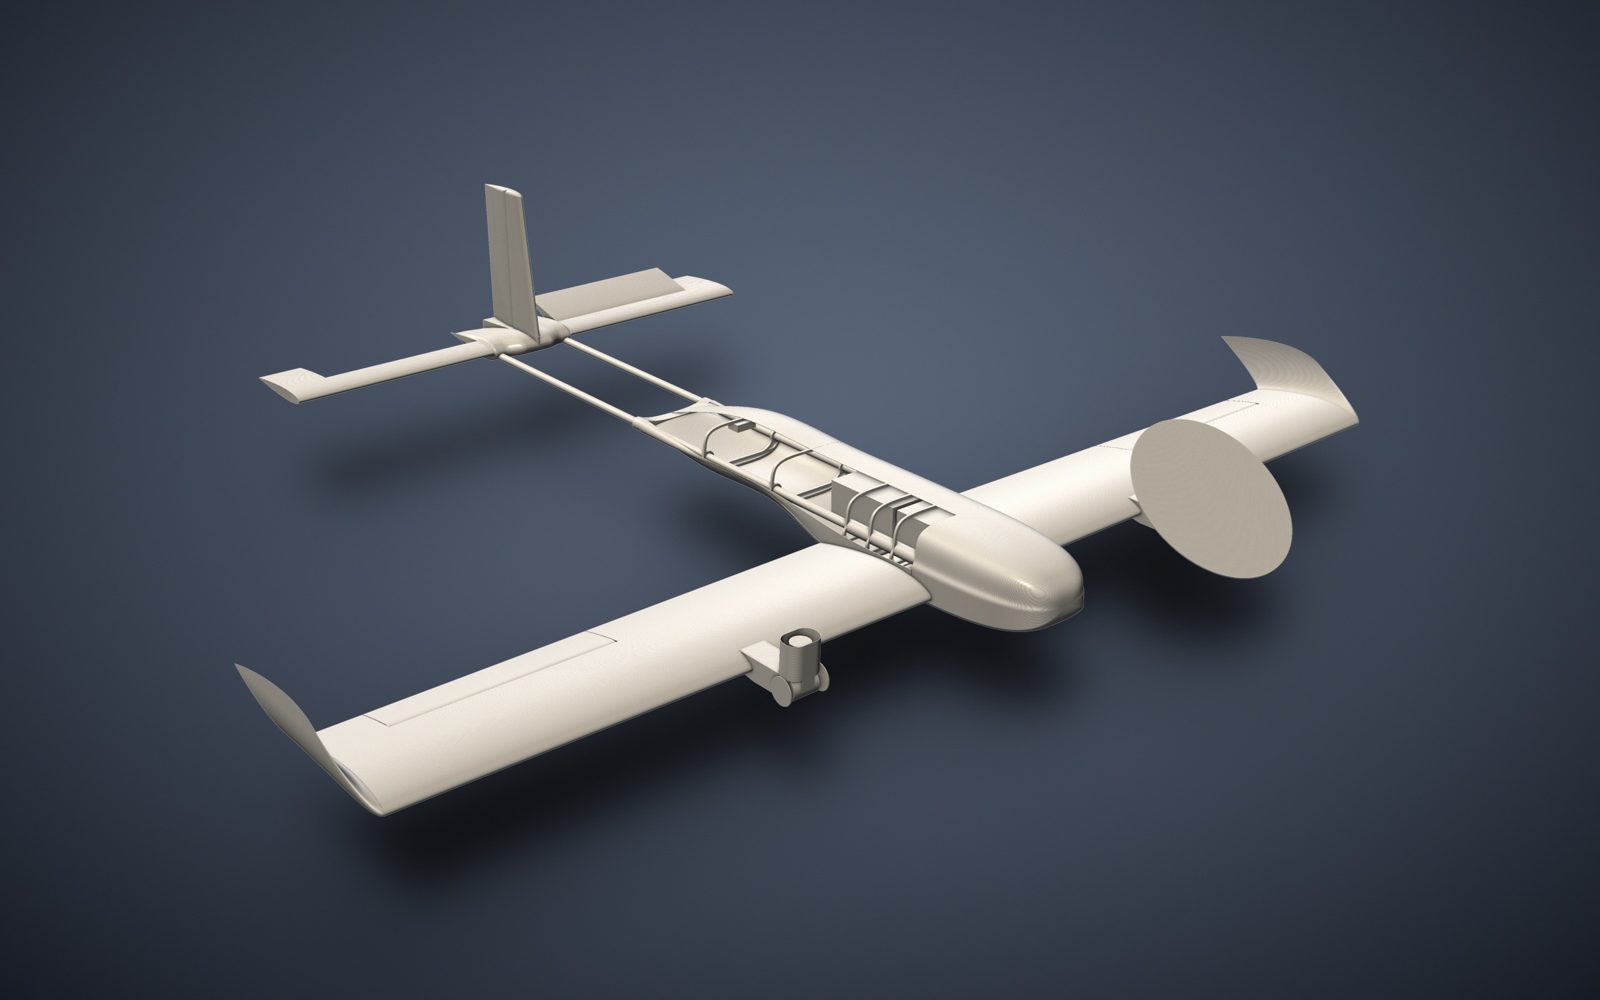
Aktueller CAD-Entwurf des Fluggeräts. Konzeptstand November 2026, noch nicht final. - Sensor
Zuerst Laser, dann LiDAR
Der erste Prototyp misst mit einem Laser-Distanzmesser, um die Methode vom Flug bis zur Schneehöhenkarte zu beweisen. Die nächste Version trägt LiDAR und nutzt dieselbe Verarbeitungskette. Das Fluggerät ist für schwerere Nutzlasten ausgelegt als kamerabasierte Vermessungsdrohnen, damit später Bodenradar integriert werden kann.
- Wiederholflüge
Gleicher Hang, gleiche Route, über die ganze Saison
Vorprogrammierte Flugrouten machen Befliegungen vergleichbar. Neuschnee und Triebschnee werden so als Veränderung über die Zeit sichtbar.
- Sicherer Betrieb
Manuelle Steuerung und mehrstufige Failsafes
Eine Pilotin oder ein Pilot kann jederzeit übernehmen. Mehrere Failsafe-Ebenen greifen bei Verbindungsverlust. Alle Flüge folgen den Schweizer Drohnenvorschriften.
- Datenpipeline
Von Rohdaten zur nutzbaren Karte
Distanz, Position und Lage werden über die GPS-Zeit synchronisiert und im Schweizer Koordinatensystem georeferenziert. Danach werden die Daten gefiltert, an Referenzpunkten geprüft und als Standard-Geodaten bereitgestellt.
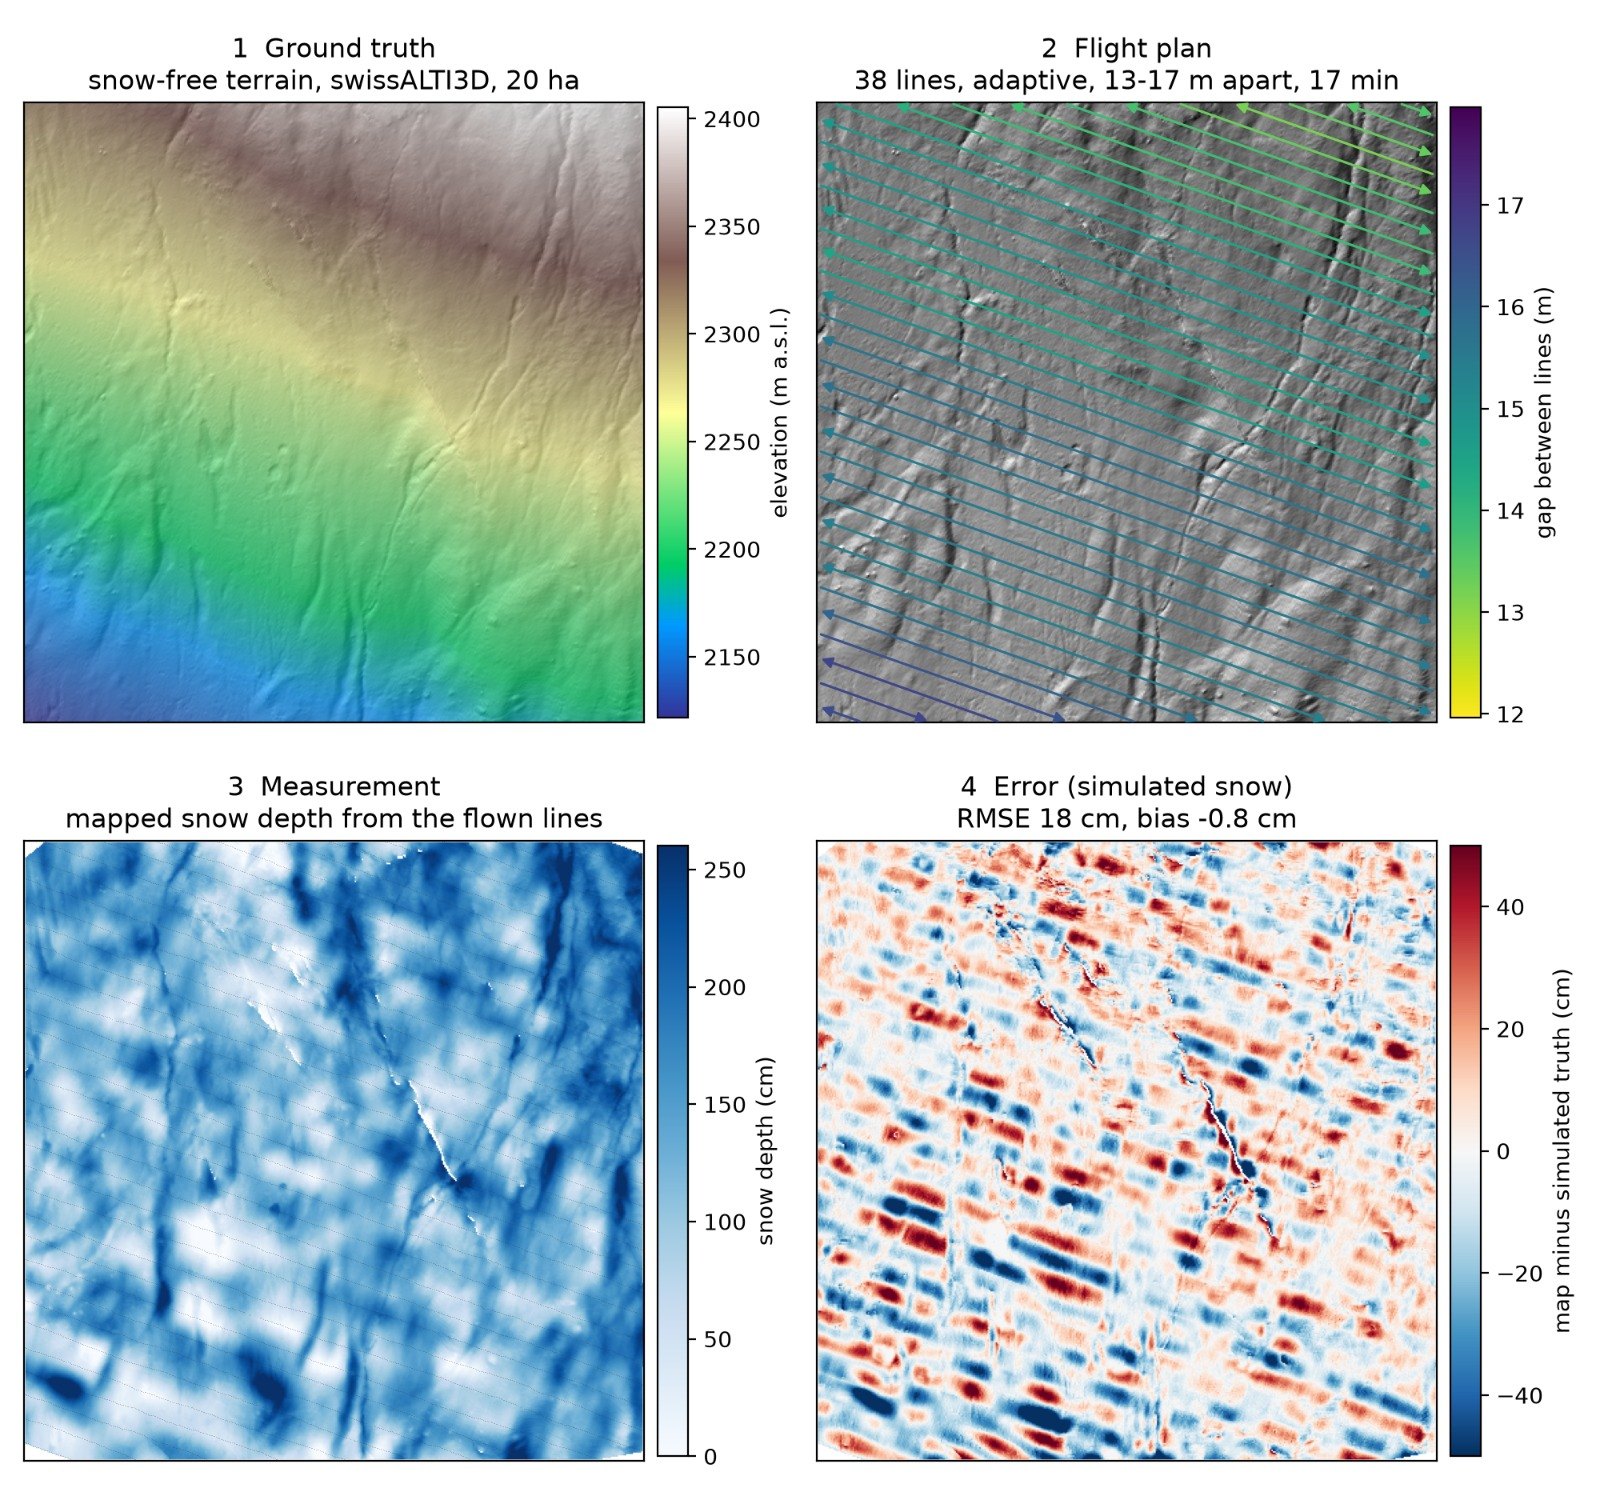
Simulierter Durchlauf der Datenkette auf echtem Gelände (swissALTI3D, 20 ha): Referenzgelände, Flugplan, gemessene Schneehöhe und Abweichung zur simulierten Schneedecke. - Nächster Schritt
Unter die Oberfläche: Stratigraphie
Sobald die Schneehöhenmessung validiert ist, trägt dieselbe Plattform Bodenradar, um Schichten und Schwachschichten in der Schneedecke zu erfassen – abgeglichen mit manuellen Schneeprofilen.
Zeitplan
-
Sep 2026
Projektstart
Team gebildet, Anforderungen und Arbeitspakete definiert.
-
Wir sind hier
Bis Dez. 2026
Erster Prototyp
Konzept gewählt: eine Starrflügeldrohne mit Senkrechtstart. Bau von Fluggerät, Sensor-Logger und Datenkette. Erste Flüge vor Weihnachten, Fortsetzung Anfang Januar.
-
Winter 2026/27
Feldkampagne
Viele Flüge über echtem Schnee. Test von Hardware, Software und Datenkette.
-
Frühling/Sommer 2027
Version 2
Überarbeitung auf Basis der Felddaten. Verbessertes, validiertes System.
-
Sommer/Herbst 2027
Referenzdaten
Schneefreie Geländemodelle und Referenzmessungen an ausgewählten Standorten.
-
Winter 2027/28
Daten für Modelle
Regelmässige Befliegungen der Referenzstandorte. Daten fliessen mit Partner*innen in Prognose- und Forschungsmodelle.
-
Ab 2028
Stratigraphie
Bodenradar auf der Plattform. Schichtaufbau der Schneedecke aus der Luft gemessen.
Team
-
Alexander Althaus
BSc Maschineningenieurwissenschaften, ETH Zürich
Flugzeugkonzepte und Konstruktion, Antriebshardware.
-
Julian Chung Lor Zielonka
MSc Medizinphysik · BSc Physik, ETH Zürich
Sensorik, Datenerfassung, Stabilisierungs- und Steuerungssoftware.
-
Olivier F.
BSc Recht & Wirtschaft, Universität St. Gallen (HSG)
Flugsteuerungs-Hardware, Projektkoordination, Finanzen und Bewilligungen.
-
Moritz Mössner
Data Engineer · BSc Biodiversität, Universität Zürich
Datenpipeline, Qualitätssicherung, Übergabe an Lawinenmodelle.
Zusammenarbeit
Was wir suchen
- Lawinendienste, Skigebiete, Wasserkraftbetreiber und Forschende, die uns sagen, welche Daten sie brauchen und in welchem Format.
- Testgebiete mit Zugang zum Gelände und vorhandenen Referenzdaten.
- Hardware- und Finanzierungspartner*innen für Prototyp und Feldkampagne.
- Beratung zu alpinen Flugeinsätzen und zum Bewilligungsweg.